Zona de exclusión. El mapa dice que es una plaza. Tu patinete va por la calle de al lado.
En el geofencing de micromovilidad de un casco histórico; quién tiene razón, lo decide una señal que rebota contra una fachada. Y si tu frenado automático en e-bikes y patinetes actúa sobre esa duda, frenará a quien no toca o dejará pasar a quien sí. Suele ser lo uno y lo otro en la misma semana.
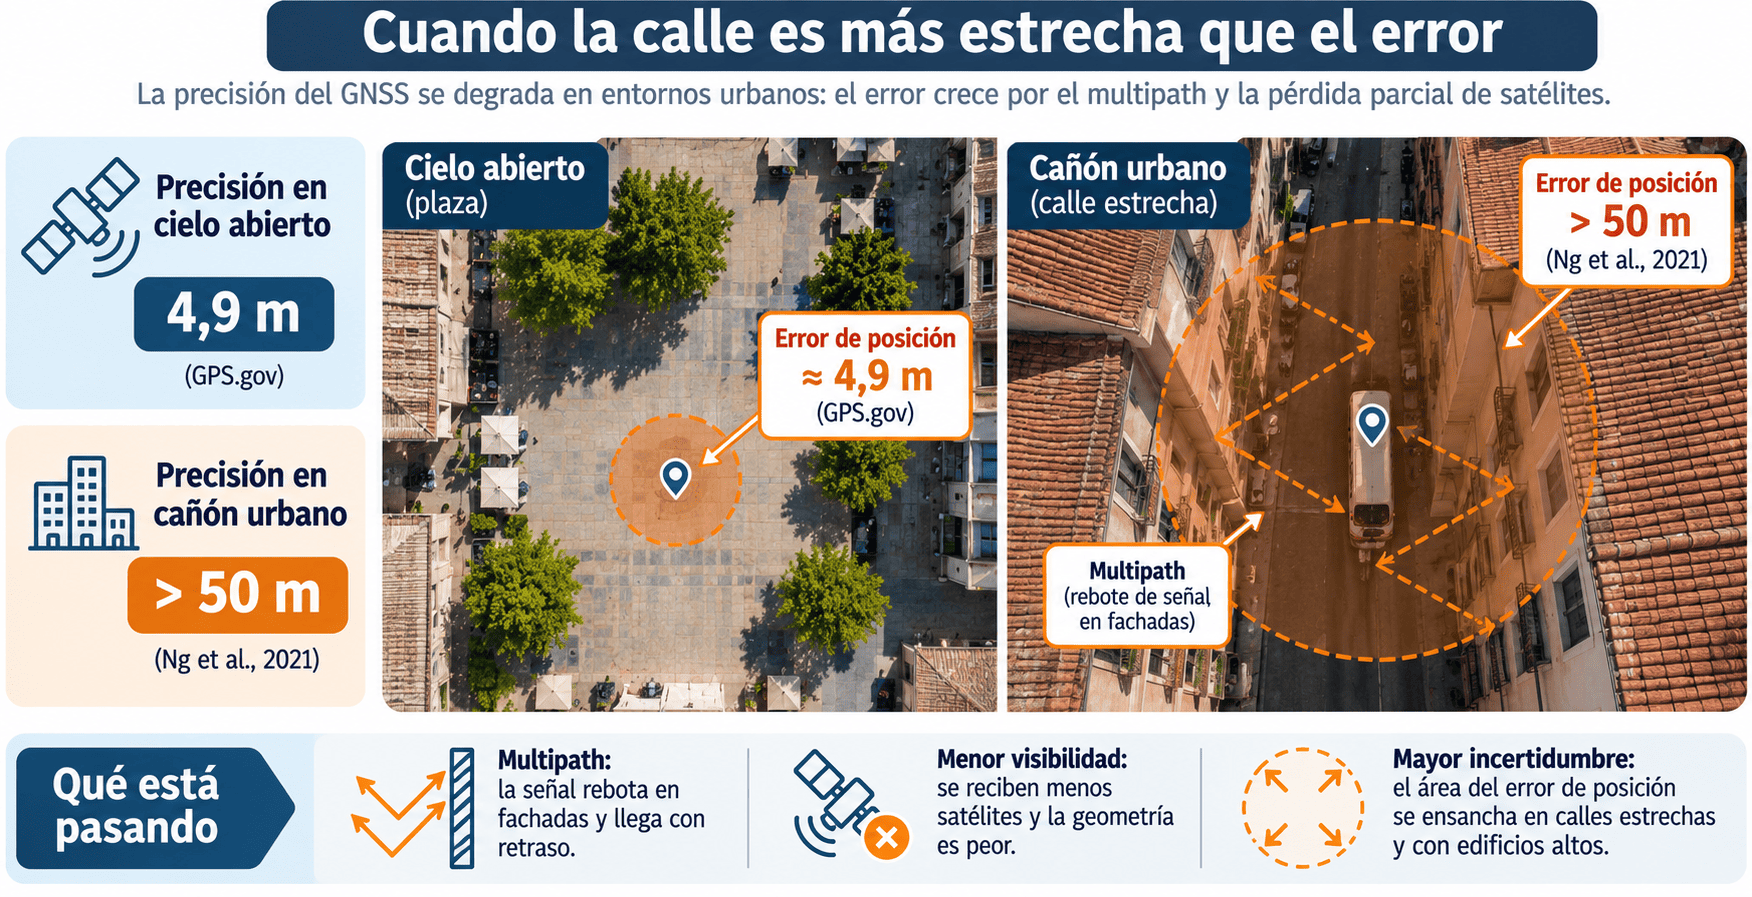
El geovallado dinámico en micromovilidad es el control de patinetes y bicicletas eléctricas compartidas mediante perímetros virtuales, que se evalúan contra la posición GNSS estimada y su incertidumbre, para aplicar limitación de velocidad, frenado progresivo o bloqueo de aparcamiento al entrar en zonas de exclusión y de no parking. En España, las zonas las fijan las ordenanzas municipales. El parámetro crítico es el error de posición: unos 5 m en cielo abierto según GPS.gov, y más de 50 m en cañones urbanos según Ng et al. (NAVIGATION, 2021) para los escenarios más críticos de degradación severa.
En fin, como funciona todo esto: posición GNSS → evaluación del perímetro → comando de frenado/limitación.
El dato: la calidad del GNSS no es la única fuente de error, también influyen la frecuencia de reporte de posición, la latencia de la red móvil y la lógica de histéresis del sistema (para evitar frenazos por fluctuaciones puntuales). Esto agrava la posibilidad de que el frenado actúe “tarde” o en el lugar equivocado.
Relacionado: Control de flotas de vehículos
¿Por qué falla la precisión GPS urbano justo donde más se necesita?
En una ciudad, por pequeña que sea, existen edificios y algunos bien altos. Esto provoca que entre fachadas el receptor pierda la visión directa de los satélites y trabaja con señales rebotadas (multipath), que desplazan la posición calculada, a veces al otro lado de la calle —recuerden el error de la posición y que empeora junto a edificios. En una calle de pocos metros de ancho, ese error ya es la zona entera.
En la práctica es habitual tratar cada lectura como verdad absoluta, aunque el receptor informe de su propio radio de incertidumbre. Ese dato existe, y muchas implementaciones ni lo miran.
Los dos errores no cuestan lo mismo. En las zonas de no parking en micromovilidad, el coste son avisos del ayuntamiento y quejas vecinales; marcar el perímetro a ojo y cerrar el viaje con una sola lectura es despropósito con disfraz de ingeniería. En el frenado, el tono cambia: un falso positivo frena donde no toca, y con una persona encima eso es una posible caída o quien sabe más. AHÍ NO HAY MARGEN PARA IMPROVISAR.
¿Qué diferencia a un geovallado que acierta de uno que adivina?
Hay tres formas de abordarlo. Dos generan incidencias. Una decide con incertidumbre sobre la mesa.
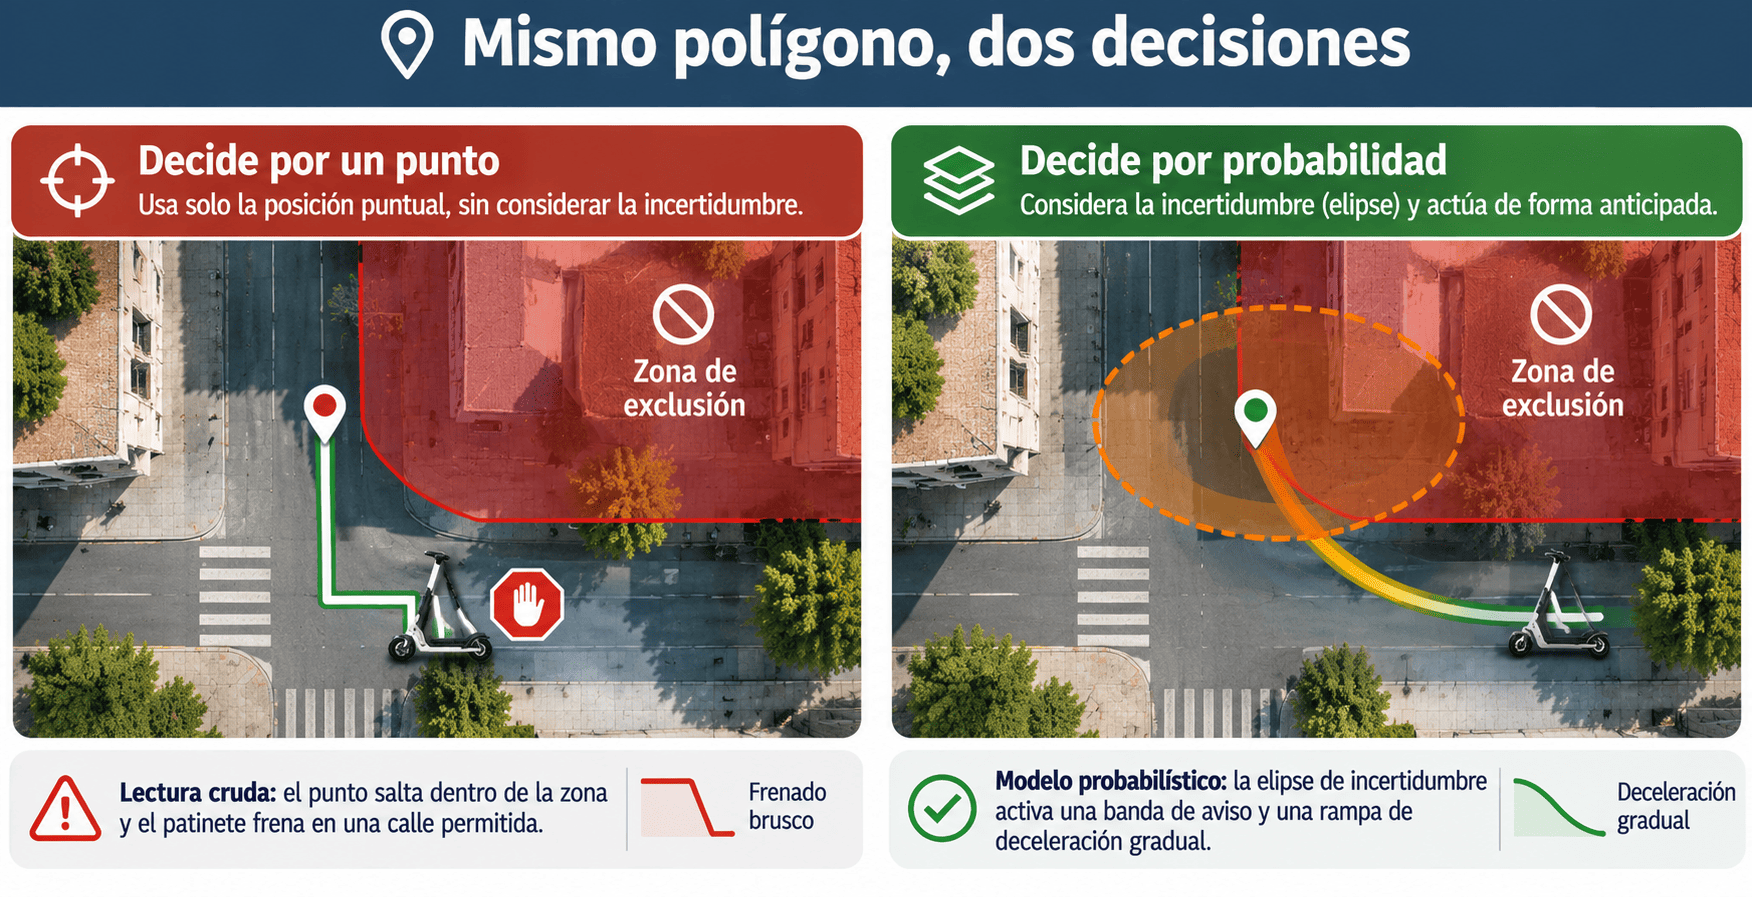
- Polígono y lectura cruda. Es lo más rápido de implantar y falla donde más duele: en calles estrechas, porque el error supera el ancho de la zona.
- Polígono con margen e histéresis. Una banda de seguridad y varias lecturas confirmadas reducen los saltos, pero meten latencia: cuando confirma, el vehículo ya va dentro.
- Decisión por capas. Posición GNSS con su radio de error (con doble frecuencia L1/L5, que según la EUSPA sufre menos multipath), fusionada con sensores inerciales y map matching sobre la red de calles, y balizas de referencia en los puntos ambiguos. Se actúa por probabilidad de estar dentro, no por un punto.
Ni la doble frecuencia lo resuelve sola. En un estudio en cañones urbanos de Hong Kong, Ng et al. (2021) lograron unos 10 m de error medio combinando L1/L5 con mapas 3D: mejor, pero lejos de acertar una calle de cuatro pasos de ancho. Por eso la fusión pesa más que la señal.
El frenado necesita su propia lógica. Como criterio de diseño: una banda exterior con aviso y tope de velocidad, una rampa de deceleración que arranque antes de la frontera, y parada completa solo cuando la probabilidad de estar dentro sea alta. Frenar en seco al cruzar una línea, con alguien encima, no es una opción razonable,
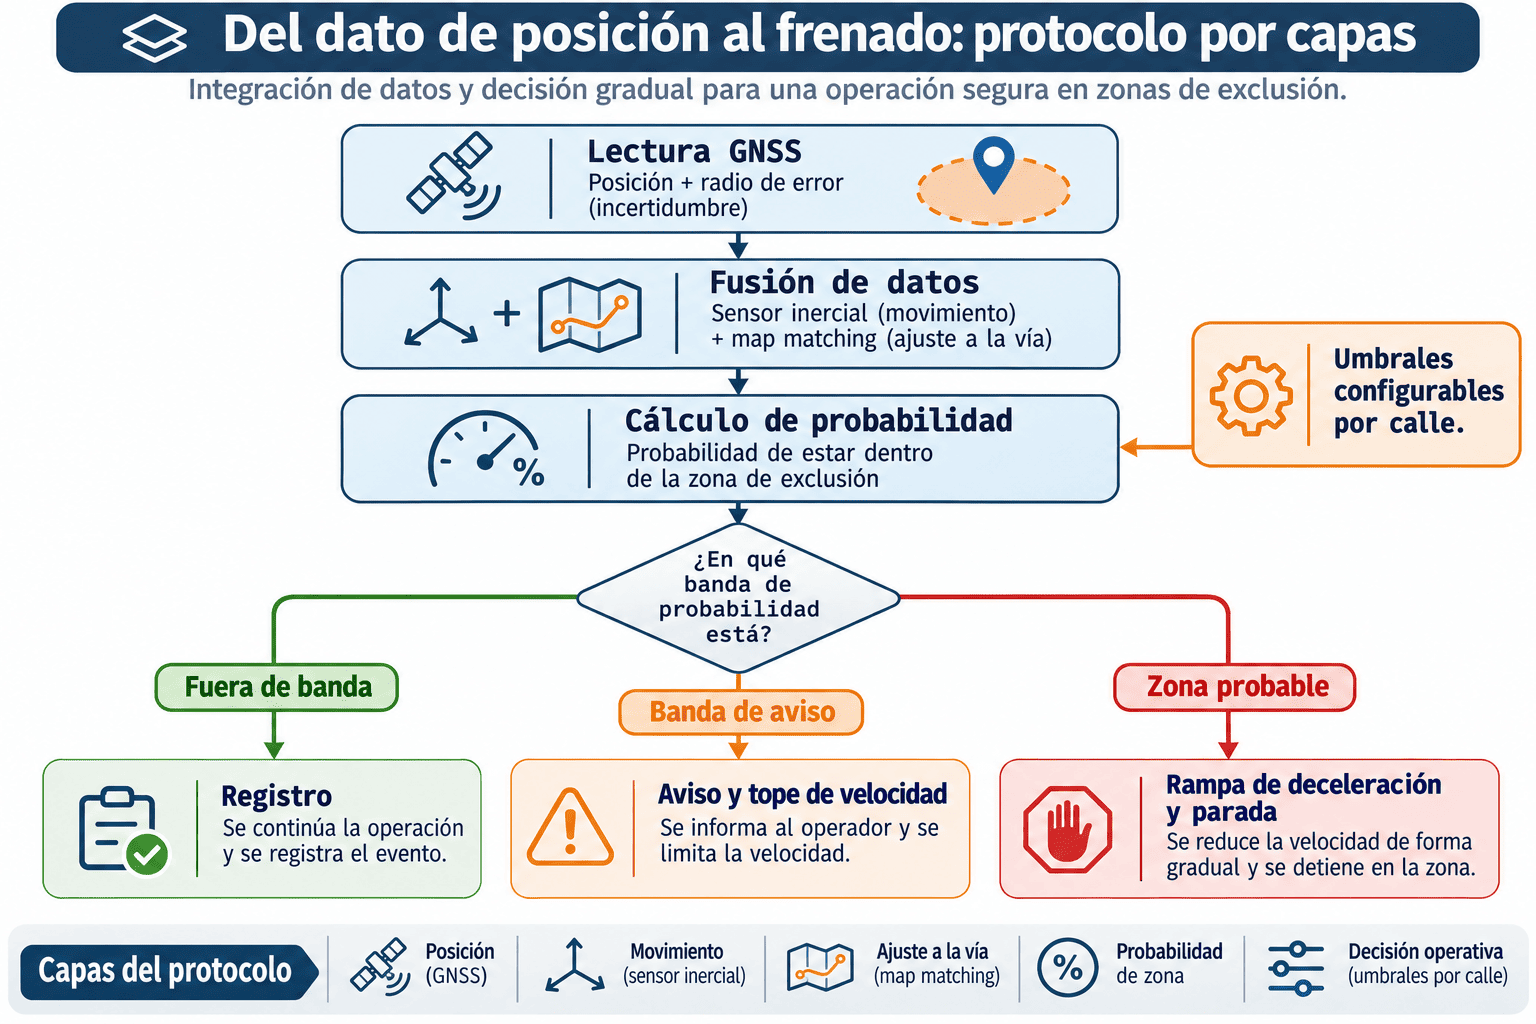
¿Cómo elegir la arquitectura de geofencing adecuada para cada zona?
No todas las zonas de una ciudad necesitan la misma precisión ni justifican la misma complejidad tecnológica. Impedir el aparcamiento de un patinete en una plaza no plantea las mismas consecuencias que reducir automáticamente su velocidad mientras circula con una persona encima.
Por eso, antes de elegir una arquitectura de geofencing en micromovilidad, conviene evaluar tres factores: el error de posicionamiento medido, las características de la calle y las consecuencias de una decisión incorrecta.
¿Cuándo es suficiente un polígono con lectura GPS directa?
Esta opción puede ser adecuada para determinadas zonas de no parking, siempre que el error de posicionamiento medido sea suficientemente pequeño respecto a las dimensiones del área y las consecuencias de una lectura incorrecta sean limitadas.
Su principal ventaja es la sencillez de implantación. Sin embargo, no resulta recomendable utilizar una única lectura GNSS como criterio para activar un frenado automático.
¿Cuándo conviene utilizar márgenes e histéresis?
Los perímetros con bandas de seguridad y confirmación de varias lecturas permiten reducir las activaciones provocadas por saltos puntuales de posición.
Pueden ser útiles para avisos de entrada en zonas restringidas o determinadas limitaciones de velocidad, siempre que la demora introducida por la confirmación sea compatible con la distancia disponible para actuar.
El inconveniente es precisamente esa latencia: esperar varias posiciones puede mejorar la estabilidad de la decisión, pero también retrasar la respuesta.
¿Cuándo es necesaria una decisión por capas?
En calles estrechas de cascos históricos o en aplicaciones que pueden intervenir sobre el movimiento del vehículo, la incertidumbre de posicionamiento adquiere especial importancia.
Una arquitectura por capas combina la información GNSS con sensores inerciales, correspondencia con mapas (map matching) y, cuando sea necesario, referencias adicionales en puntos especialmente ambiguos.
El objetivo es estimar la probabilidad de que el vehículo se encuentre dentro de una zona, en lugar de actuar sobre una única coordenada.
En aplicaciones de limitación o frenado, esta información debe integrarse en una lógica de actuación progresiva, diseñada y validada para evitar maniobras bruscas o inesperadas.
Tres preguntas antes de seleccionar la solución
- ¿Cuántos metros se equivoca realmente el vehículo? La precisión debe medirse en las calles donde se aplicará el geovallado, no deducirse únicamente de la ficha técnica del receptor.
- ¿Qué ocurre si el sistema se equivoca? Un falso positivo de aparcamiento y una intervención incorrecta sobre la velocidad tienen consecuencias diferentes.
- ¿Puedes mantener la arquitectura durante toda su vida útil? Los mapas, sensores adicionales y puntos de referencia requieren mantenimiento, actualización y verificación periódica.
La arquitectura adecuada no es necesariamente la más compleja, sino la que permite tomar decisiones suficientemente fiables para cada zona y función. En una misma ciudad pueden convivir distintas soluciones de geofencing, siempre que sus limitaciones estén medidas y documentadas.
¿Qué marcan la normativa y los datos personales en la UE?
El Real Decreto 970/2020 deja en manos de las ordenanzas municipales, en desarrollo de ese marco, puedan delimitar zonas de exclusión, límites de velocidad o áreas de no aparcamiento. Traducido: la zona la dibuja cada ayuntamiento, y la precisión con la que se hace cumplir la decide cada operador. Si eres del ayuntamiento, pide en el pliego el error medido por calle, no el de la ficha técnica. La ficha dice metros. Tu casco histórico dice otra cosa.
La posición de un usuario es un dato personal, así que el principio de minimización del artículo 5.1.c del RGPD alcanza también al registro de auditoría: conserva la incertidumbre y el motivo de cada decisión, no más trayectoria de la necesaria.
La auditoría que casi nadie hace: calle por calle
Sin ese registro, averiguar por qué un vehículo frenó o no frenó es buscar una aguja en un pajar. Y te dejo un reto: apuesto a que nadie en tu equipo ha medido cuántos metros se equivoca el vehículo en la calle más estrecha de tu zona. Y ojalá me esté equivocando en toda la regla, pero lo dudo.
El método es sencillo: recorrer la calle con un punto de referencia conocido, comparar lo que reporta el vehículo con lo real en cada tramo y repetirlo a distintas horas, porque los satélites visibles cambian.
¿Cómo auditar la precisión de un geovallado en cascos históricos?
La precisión GPS que declara un fabricante no garantiza que el vehículo se localice correctamente entre fachadas altas. Para comprobar si un geovallado funciona donde realmente importa, es necesario medir el error de posicionamiento en las calles más comprometidas y contrastarlo con las decisiones que toma el sistema.
Una auditoría inicial puede organizarse en cuatro fases.
Ver las 4 fases de auditoría y los criterios de revisión
1. Selecciona los tramos más críticos
Empieza por la calle más estrecha de la zona de exclusión o por aquellas que limitan directamente con ella.
Mide su ancho real e identifica puntos de referencia con coordenadas conocidas y verificadas. Utiliza siempre la posición que emplea la plataforma de geofencing para tomar decisiones, no la registrada por el teléfono del técnico que realiza la prueba.
2. Registra el error de posicionamiento
Recorre cada tramo comparando la posición reportada por el vehículo con su posición real.
Durante las mediciones, registra:
- La calle, el tramo y la hora de cada prueba.
- La desviación entre la posición estimada y la posición de referencia.
- El radio de incertidumbre comunicado por el receptor GNSS.
- La frecuencia de actualización de la posición y la latencia hasta la actuación del sistema.
Repite el recorrido a distintas horas y en condiciones de recepción diferentes. La geometría de los satélites y los reflejos de señal pueden modificar los resultados.
3. Comprueba si el error es compatible con el perímetro
Compara las desviaciones observadas con el ancho de la calle, la distancia hasta la frontera del geovallado y los márgenes de seguridad configurados.
Si el error de posicionamiento es comparable al ancho de la calle, una lectura aislada puede situar al vehículo en una zona distinta de la real.
Comprueba también cuántas lecturas necesita el sistema para confirmar una entrada y cuánto tarda en generar una orden. Un margen demasiado pequeño puede provocar falsas activaciones; una confirmación demasiado lenta puede retrasar la intervención.
4. Verifica la trazabilidad de las decisiones
La auditoría no termina cuando se mide el error. También debe permitir explicar por qué un vehículo recibió una orden de limitación, frenado o bloqueo de aparcamiento.
Para ello, el sistema debe conservar la información necesaria sobre la decisión, la incertidumbre estimada, el estado del perímetro y la actuación realizada.
Estos registros deben diseñarse conforme al principio de minimización del RGPD, evitando conservar más datos de localización de los necesarios para la finalidad justificada.
¿Qué resultados indican que debes revisar el geovallado?
Conviene revisar la configuración cuando se detecta alguna de estas situaciones:
- El error de posición es comparable o superior al ancho de la calle o al margen disponible respecto al perímetro.
- La incertidumbre GNSS no se tiene en cuenta al decidir si el vehículo ha entrado en una zona.
- La latencia del sistema impide actuar con suficiente antelación.
- No es posible reconstruir por qué se produjo una limitación o un frenado.
- Los resultados cambian significativamente entre recorridos y no existe una estrategia para gestionar esa variabilidad.
Medir el error real calle por calle permite ajustar los perímetros, identificar las zonas que necesitan una arquitectura más robusta y reducir las decisiones incorrectas. Sin esa comprobación, la precisión del geovallado sigue siendo una estimación, no una capacidad demostrada.
La pregunta no es cuántos metros mide tu zona de exclusión. Es cuántos se equivoca el vehículo al leerla. Mientras no lo midas, tu frenado automático es una promesa que nadie ha comprobado.
Preguntas frecuentes
¿Qué precisión GPS necesita un geovallado para zonas de no parking?
No hay un umbral universal: depende del ancho de la zona y del error real de cada calle. Como criterio de diseño, el margen del perímetro debería superar el radio de error esperado allí. GPS.gov cifra el error típico de un móvil en 4,9 m a cielo abierto, y empeora cerca de edificios.
¿Por qué mi patinete frena fuera de la zona de exclusión?
Lo habitual es un falso positivo por multipath: la señal rebota en una fachada, la posición salta hacia la zona y la plataforma actúa sobre una sola lectura. Se reduce combinando margen, confirmación de varias lecturas y consideración del radio de incertidumbre que informa el receptor.
¿Sirve el GPS de doble frecuencia en cascos históricos?
Ayuda. Según la EUSPA, las señales L5/E5a son menos propensas al multipath, y Ng et al. (2021) midieron mejoras en cañones urbanos. Pero en calles muy estrechas no basta por sí sola: conviene fusionarla con sensores inerciales, map matching y referencias en puntos ambiguos.
¿Cómo debe frenar un patinete o una e-bike al entrar en zona de exclusión?
De forma progresiva. Como criterio de diseño, primero un aviso y un tope de velocidad en una banda exterior, después una rampa de deceleración que empiece antes de la frontera, y parada completa solo con alta probabilidad de estar dentro. El frenado brusco con una persona encima introduce un riesgo evitable.
¿Qué datos de ubicación se pueden guardar para auditar un geovallado según el RGPD?
La posición del usuario es dato personal, y el artículo 5.1.c del RGPD exige minimización. Para auditar basta, en principio, con registrar la incertidumbre y el motivo de cada decisión, evitando trayectorias completas innecesarias. La base jurídica y el plazo de conservación conviene validarlos con tu delegado de protección de datos.
📞 ¿Hablamos?
En Anukys te ayudamos a evaluar soluciones de geolocalización y geofencing para flotas de micromovilidad. Cuéntanos tu caso y estudiamos contigo las opciones de monitorización y control adaptadas a tu operación.
Cuéntanos tu caso sin compromisoo llámanos: +34 657 274 067De la teoría a tu instalación
Control de flotas de vehículos
Localización, telemetría, identificación de conductor e inmovilización en una sola plataforma, con instalación y soporte en español.
Ver la solución